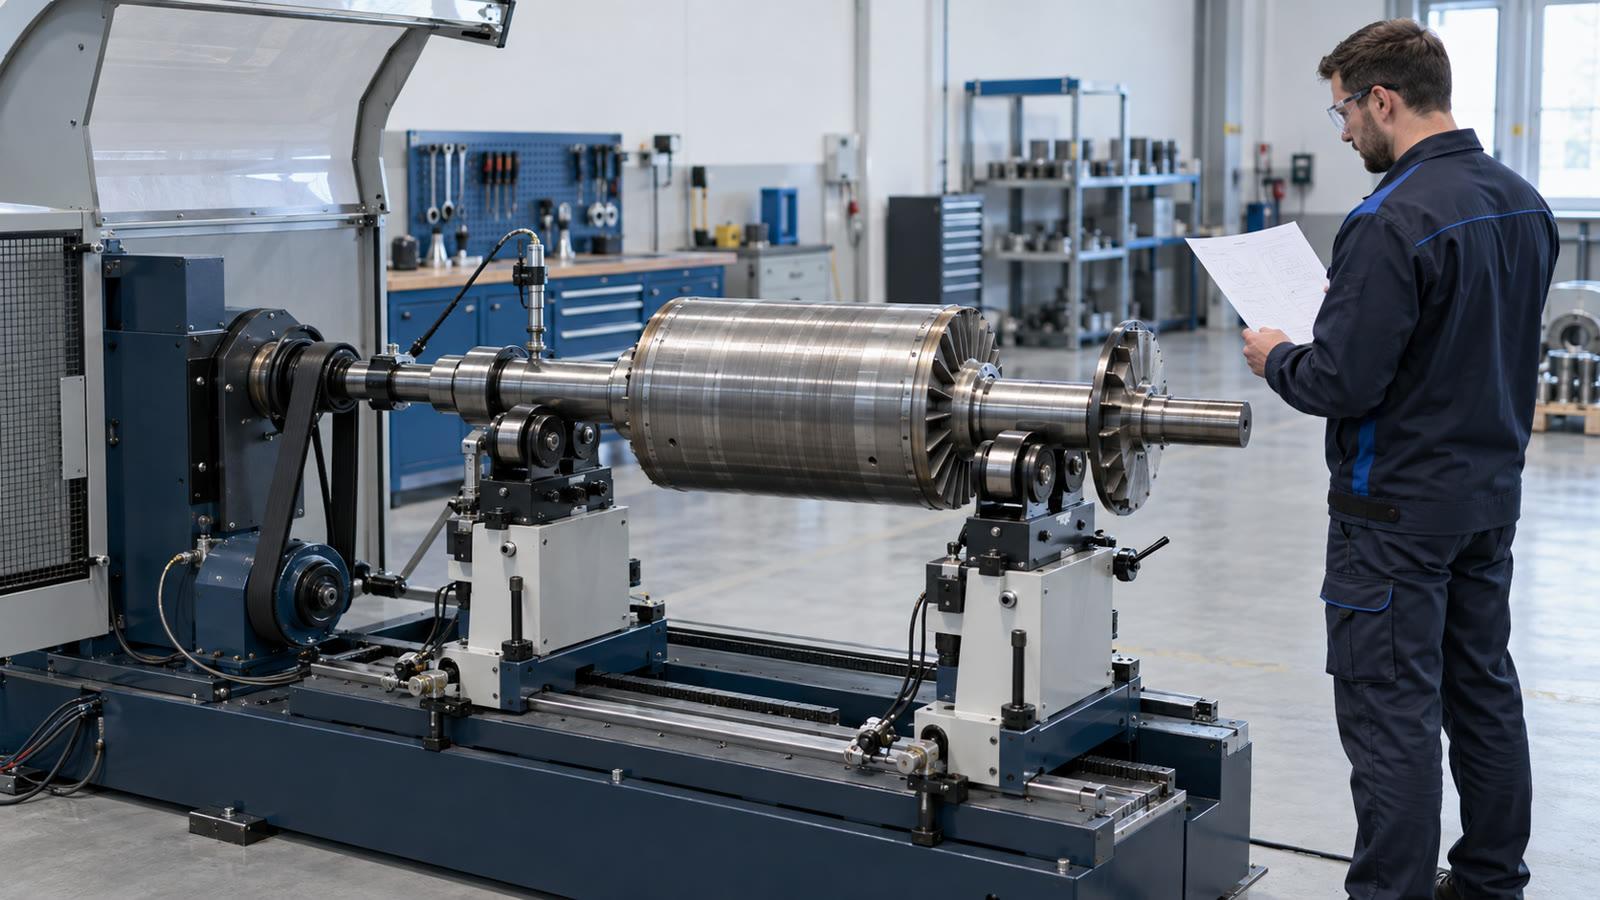
Краткий ответ: для ротора с жёстким поведением допустимый остаточный дисбаланс определяют по заданному классу качества балансировки G, максимальной рабочей частоте вращения и массе ротора. Сначала рассчитывают допустимый удельный остаточный дисбаланс: e_per = 9549 × G / n. Затем находят допустимый остаточный дисбаланс: U_per = e_per × M. Если G задан в мм/с, n — в об/мин, а M — в кг, результат e_per получается в мкм, а U_per — в г·мм. После этого общий допуск необходимо корректно распределить между плоскостями допуска; автоматически делить его пополам нельзя.
Эта статья объясняет не только формулы, но и инженерные решения вокруг них. Она не заменяет конструкторскую документацию, договорные требования, действующую редакцию стандарта, оценку риска и утверждение компетентного специалиста.
Что регулирует ISO 21940-11
ISO 21940-11:2016 устанавливает процедуры и допуски дисбаланса для роторов с жёстким поведением. Согласно официальному описанию, документ охватывает величину допустимого остаточного дисбаланса, необходимое число плоскостей коррекции, распределение допуска между плоскостями и учёт погрешностей процесса балансировки. В карточке ISO также указано Изменение 1:2022.
Формулировка «ротор с жёстким поведением» принципиальна. Она не означает, что вал физически не способен изгибаться. Речь идёт о том, что в рассматриваемом диапазоне балансировочных частот дисбаланс можно удовлетворительно скорректировать без существенного учёта форм упругой деформации. Для роторов с гибким поведением применяется иной инженерный маршрут; соответствующие процедуры и критерии рассматривает ISO 21940-12:2016.
Стандарт не является каталогом, который навсегда назначает один класс G каждому виду изделия. Требование может исходить из стандарта на продукт, чертежа изготовителя, технического задания заказчика, подтверждённого опыта эксплуатации или обоснованного инженерного решения. Если договор ссылается на конкретную редакцию ISO, следует применять именно её вместе с относящимися к ней изменениями, а не молча подменять другим документом.
Четыре величины, которые нельзя путать
Дисбаланс U
Дисбаланс равен произведению неуравновешенной массы на расстояние от её центра до оси вращения:
U = m_u × r
Если m_u задана в граммах, а r — в миллиметрах, U выражается в г·мм. Дисбаланс является векторной величиной: значение без угла ещё не задаёт полную корректировку.
Удельный остаточный дисбаланс e
Удельный остаточный дисбаланс связывает остаточный дисбаланс с массой ротора:
e = U / M
Его можно интерпретировать как остаточное смещение центра масс относительно оси. Если U выражен в г·мм, а масса ротора M — в кг, численное значение e получается в мкм.
Класс качества балансировки G
Класс G связывает допустимый удельный остаточный дисбаланс с угловой скоростью:
G = e_per × ω
Здесь G выражается в мм/с, e_per — в мм, ω — в рад/с. При одинаковых массе и частоте вращения меньшее значение G означает более жёсткое требование к состоянию ротора. Это не класс точности самого балансировочного станка.
Корректирующая масса
Величина корректирующей массы зависит от доступного радиуса коррекции:
m_c = U / r_c
Например, дисбалансу 240 г·мм соответствует 3 г на радиусе 80 мм. Один и тот же дисбаланс можно представить разными сочетаниями массы и радиуса. Допустимая глубина сверления, приварной груз, скоба, винт или геометрия снятия материала определяются уже технологией и конструкцией детали.
Расчёт по шагам
Шаг 1. Установите определяющее требование
До выбора класса проверьте чертёж, стандарт на изделие, техническое задание и план приёмки. Зафиксируйте редакцию документа, конфигурацию ротора, принятую массу, определение рабочей частоты вращения и то, относится ли указанный допуск ко всему ротору или к отдельной плоскости.
Шаг 2. Используйте максимальную рабочую частоту вращения
При расчёте по классу G величина n обычно означает максимальную рабочую частоту, к которой относится требование, а не просто частоту вращения на балансировочном станке. Ротор может балансироваться на меньшей частоте, хотя допуск рассчитан по более высокой рабочей. Если определяющий документ задаёт другую опорную частоту, необходимо следовать ему и явно отразить это в протоколе.
Шаг 3. Рассчитайте угловую скорость
ω = 2πn / 60
где n выражена в об/мин.
Шаг 4. Найдите допустимый удельный остаточный дисбаланс
e_per = G / ω
В удобных производственных единицах:
e_per [мкм] = 9549 × G [мм/с] / n [об/мин]
Коэффициент представляет собой округлённое преобразование единиц 60 × 1000 / 2π.
Шаг 5. Найдите общий допустимый остаточный дисбаланс
U_per [г·мм] = e_per [мкм] × M [кг]
Это допустимая величина остаточного дисбаланса всего ротора до распределения по плоскостям допуска.
Шаг 6. Распределите допуск между плоскостями
Для двухплоскостного ротора нельзя автоматически назначать каждой плоскости U_per / 2. Распределение зависит от геометрии ротора, распределения массы, положения опор или подшипников и выбранных плоскостей допуска. У симметричного ротора результат иногда близок к равному, но симметрию и применимость такого подхода необходимо доказать.
Шаг 7. Определите метод приёмки
Нужно заранее указать, как проверяется остаточный дисбаланс, какая оснастка используется, как оцениваются повторные пуски и как учитываются погрешности измерения и сборочного состояния. ISO 21940-14:2012, для которого в карточке ISO указаны изменение и текущий процесс пересмотра на дату подготовки статьи, посвящён оценке погрешностей балансировки. Перед включением в новый договор следует проверить его актуальный статус.
Быстрая таблица допустимого удельного остаточного дисбаланса
Значения рассчитаны по формуле e_per = 9549 × G / n. Это расчётная памятка, а не копия таблицы из стандарта.
| Класс G | 750 об/мин | 1 500 об/мин | 3 000 об/мин | 6 000 об/мин | 12 000 об/мин |
|---|---|---|---|---|---|
| G 16 | 203,7 мкм | 101,9 мкм | 50,9 мкм | 25,5 мкм | 12,7 мкм |
| G 6,3 | 80,2 мкм | 40,1 мкм | 20,1 мкм | 10,0 мкм | 5,0 мкм |
| G 2,5 | 31,8 мкм | 15,9 мкм | 8,0 мкм | 4,0 мкм | 2,0 мкм |
| G 1 | 12,7 мкм | 6,4 мкм | 3,2 мкм | 1,6 мкм | 0,8 мкм |
| G 0,4 | 5,1 мкм | 2,5 мкм | 1,3 мкм | 0,6 мкм | 0,3 мкм |
Чтобы получить общий допустимый остаточный дисбаланс, умножьте значение из таблицы на массу ротора в килограммах. Для предварительной оценки эквивалентной корректирующей массы разделите полученные г·мм на выбранный радиус в миллиметрах.
Пример 1. Рабочее колесо промышленного вентилятора
Пусть утверждённое требование — G 6,3, масса ротора — 80 кг, максимальная рабочая частота — 1 500 об/мин.
e_per = 9549 × 6,3 / 1500 = 40,1 мкмU_per = 40,1 × 80 = 3208,5 г·мм- При радиусе коррекции 250 мм общая векторно-эквивалентная масса составит
3208,5 / 250 = 12,83 г.
Число 12,83 г не является указанием установить такой груз в произвольной точке. Реальная корректировка определяется измеренным углом, разрешённым способом коррекции и распределением по плоскостям.
Пример 2. Компактный высокоскоростной ротор
Пусть утверждено требование G 2,5, масса ротора — 4 кг, максимальная рабочая частота — 9 000 об/мин.
e_per = 9549 × 2,5 / 9000 = 2,65 мкмU_per = 2,65 × 4 = 10,61 г·мм- При радиусе 45 мм общая векторно-эквивалентная масса равна
10,61 / 45 = 0,236 г, то есть примерно 236 мг.
При таком допуске повторяемость оснастки, биение вала и оправки, условие установки шпонки, чистота поверхностей и дискретность способа коррекции могут занять значительную часть бюджета допуска. Математически правильное число ещё не доказывает способность процесса стабильно его выдерживать.
Пример 3. Среднескоростное рабочее колесо
Пусть задано G 6,3, масса — 12 кг, максимальная рабочая частота — 3 000 об/мин.
e_per = 9549 × 6,3 / 3000 = 20,05 мкмU_per = 20,05 × 12 = 240,6 г·мм- При радиусе 80 мм общая векторно-эквивалентная масса равна
240,6 / 80 = 3,01 г.
Если ротор балансируется в двух плоскостях, конструкторская документация или расчёт распределения должны преобразовать общий допуск в пределы для каждой плоскости допуска.
Как выбрать G 6,3, G 2,5, G 1 или другой класс
Начинайте с требований к изделию, а не с универсальной таблицы
Публичная таблица применений полезна на первом этапе обсуждения, но не является приёмочным документом для конкретного ротора. В справочном материале Hofmann о допустимом остаточном дисбалансе приведены распространённые группы роторов для классов G 6,3, G 2,5, G 1 и G 0,4. Использовать такие примеры следует только как ориентир.
Рассматривайте полную сборочную конфигурацию
Нужно определить, будет ли ротор работать со шпонкой, полумуфтой, шкивом, лопатками, уплотнениями, крепежом, жидкостью или сменным инструментом. Балансировка в одной конфигурации и эксплуатация в другой могут создать ошибку сборочного состояния, превышающую сам назначенный допуск.
Учитывайте диапазон частот и чувствительность оборудования
Допустимое смещение уменьшается при росте частоты, поэтому копирование класса с более медленного ротора может дать неверный результат. Следует учитывать нагрузки на подшипники, чувствительность к вибрации, зазоры, качество продукта, шум, усталостные риски и последствия отказа.
Не выбирайте «минимально возможный G» ради формального запаса
Более жёсткий класс не всегда является лучшим инженерным решением. Он может потребовать более стабильной оснастки, меньшего биения, более мелкого шага коррекции, дополнительных пусков и большего времени контроля. Следует назначить класс, действительно требуемый применением, а затем доказать, что процесс может экономично достигать и подтверждать его.
Класс G — не характеристика точности балансировочного станка
Класс ротора описывает допустимое остаточное состояние при определённой рабочей частоте. Возможности станка оцениваются отдельно: диапазон роторов, принцип измерения, минимально достижимый остаточный дисбаланс, коэффициент уменьшения дисбаланса, разделение плоскостей, оснастка, калибровка, повторяемость и условия эксплуатации.
ISO 21940-21:2022 охватывает оценку дорезонансных и зарезонансных балансировочных станков. При выборе оборудования необходимо связать допуск реального ротора с программой приёмочных испытаний, а не довольствоваться рекламной фразой «станок поддерживает G 2,5».
Полезные вопросы для приёмки:
- Может ли станок подтвердить требуемый остаточный дисбаланс на реальном семействе роторов или представительном испытательном роторе?
- Находится ли требуемый предел с достаточным запасом выше измерительного порога системы «станок — оснастка»?
- Обеспечивает ли установка требуемое разделение плоскостей?
- Повторяется ли результат после снятия и повторной установки ротора, оправок и элементов привода?
- Позволяет ли способ коррекции выполнять шаги меньше оставшегося бюджета допуска?
- Сохраняет ли протокол идентификатор ротора, конфигурацию, частоту, единицы, углы, значения до и после коррекции и пределы приёмки?
Описание измерительных систем Hofmann наглядно показывает различие: система может автоматически рассчитывать допустимый остаточный дисбаланс и сравнивать результат с допуском, но достоверность всё равно зависит от конфигурации станка, калибровки и физического процесса.
Частые ошибки в расчёте и техническом задании
Подстановка балансировочной частоты вместо рабочей
Ротор может измеряться на одной частоте, а требование задаваться для другой. Обе величины и их назначение нужно указывать явно.
Смешение мкм, г·мм и корректирующей массы
Удельный остаточный дисбаланс, общий дисбаланс и корректирующая масса связаны, но не взаимозаменяемы. Рядом с каждым значением обязательно должна стоять единица измерения.
Деление общего допуска пополам
Равное распределение между плоскостями не является универсальным правилом. Используйте геометрию ротора и применимую процедуру.
Игнорирование угла
Дисбаланс — вектор. Одна величина без угла не задаёт корректировку.
Выбор G только по привычному названию изделия
Два вентилятора или два ротора электродвигателя могут существенно отличаться массой, частотой, геометрией, чувствительностью подшипников и договорными требованиями.
Подмена подтверждённой возможности расчётным числом
Формула задаёт цель. Способность достигать её подтверждается на реальной измерительной цепи, оснастке и процессе коррекции.
Требование «нулевого дисбаланса»
Ноль не является реалистичным приёмочным условием. Разрешение измерения, дискретность удаления или добавления материала, биение, сборочные вариации и процессные погрешности требуют конечного проверяемого допуска.
Что указать на чертеже или в запросе предложения
Данных должно быть достаточно, чтобы поставщик мог воспроизвести расчёт и приёмку:
- наименование ротора, номер и ревизия чертежа;
- масса и диапазон размеров;
- максимальная рабочая и балансировочная частоты;
- требуемый класс G или явный допуск по плоскостям;
- оценка жёсткого или гибкого поведения;
- полная конфигурация при балансировке и условие установки шпонки;
- расположение плоскостей допуска и коррекции;
- разрешённые способы, радиусы и ограничения коррекции;
- диапазон начального дисбаланса, если он известен;
- требуемый протокол, прослеживаемость и проверка повторяемости;
- требования к безопасности, ограждению и разгону, если применимо;
- определяющий стандарт, редакция, изменение и исключения заказчика.
Эти данные помогают решить, какой дорезонансный или зарезонансный станок лучше соответствует производственной задаче. Если вибрация исследуется на действующей машине, сначала следует отделить дисбаланс от других механизмов неисправностей с помощью системной вибродиагностики.
Частые вопросы
Что такое допустимый остаточный дисбаланс?
Это максимальная допустимая величина остаточного дисбаланса в заданной плоскости допуска после балансировки при оговорённых условиях. Она должна сопровождаться единицами, правилами распределения по плоскостям и методом проверки.
Как рассчитать допустимый остаточный дисбаланс?
Для ротора с жёстким поведением сначала вычисляют e_per [мкм] = 9549 × G / n, затем U_per [г·мм] = e_per × M. Необходимо убедиться, что выбранные класс, частота, масса и распределение по плоскостям соответствуют определяющей документации.
Всегда ли G 2,5 лучше G 6,3?
Нет. При одинаковых массе и частоте G 2,5 задаёт более жёсткий предел, но «жёстче» не означает «правильнее». Требование должно быть обосновано изделием, условиями эксплуатации и применимым документом.
Означает ли G 2,5 допуск 2,5 г·мм?
Нет. G — класс качества балансировки в мм/с. Допустимое значение в г·мм зависит от массы ротора и рабочей частоты.
U_per — общий или поплоскостной допуск?
Расчёт сначала даёт общий допустимый остаточный дисбаланс. Для двухплоскостного ротора его распределяют между плоскостями допуска по применимой методике; деление 50/50 нельзя принимать автоматически.
Можно ли отбалансировать ротор «в ноль»?
Не как проверяемое производственное требование. Нужны конечный допуск и повторяемый метод его подтверждения.
Может ли обученный оператор выполнить расчёт?
Обученный специалист может работать по утверждённой расчётной форме и процедуре измерения. Выбор класса, распределение допуска, оценка применимости и утверждение отклонений требуют компетентного инженера с полномочиями в системе качества предприятия.
Когда такой расчёт неприменим напрямую?
Он сам по себе не решает задачи гибкого ротора, резонансных режимов, изменений сборочной конфигурации и специальных требований к изделию. В этих случаях необходимы применимый стандарт и проектная инженерная оценка.
От допуска к проверяемому процессу балансировки
Полезный результат — не обозначение G само по себе, а управляемая цепочка: требование, конфигурация ротора, расчёт, распределение по плоскостям, настройка станка, способ коррекции, повторяемое измерение и прослеживаемый протокол приёмки.
JAZARION связывает инженерную постановку с архитектурами балансировочных станков, конфигуратором балансировочной системы и глобальной инженерно-производственной сетью. Для анализа реального семейства роторов передайте массу, размеры, диапазон частот, чертёж, целевой класс и производственный контекст на инженерную проверку JAZARION.
Источники и статус проверки
Технические записи проверены 12 сентября 2026 года. Стандарты пересматриваются; перед применением необходимо подтвердить редакцию, указанную в договоре.
- ISO 21940-11:2016 — процедуры и допуски для роторов с жёстким поведением
- ISO 21940-11:2016/Amd 1:2022
- ISO 21940-12:2016 — процедуры и допуски для роторов с гибким поведением
- ISO 21940-14:2012 — процедуры оценки погрешностей балансировки
- ISO 21940-21:2022 — описание и оценка балансировочных станков
- Hofmann — справочный материал по допустимому остаточному дисбалансу
- Hofmann — измерительные системы для анализа дисбаланса