Kısa cevap: rijit davranış gösteren bir rotor için izin verilen artık balanssızlık; belirlenmiş G balans kalite sınıfı, rotorun azami işletme devri ve kütlesi kullanılarak hesaplanır. Önce izin verilen özgül artık balanssızlık bulunur: e_per = 9549 × G / n. Ardından izin verilen artık balanssızlık hesaplanır: U_per = e_per × M. G mm/s, n dev/dak ve M kg cinsindeyse e_per sonucu µm, U_per sonucu g·mm olur. Daha sonra toplam tolerans ilgili tolerans düzlemlerine dağıtılmalıdır; iki düzleme kendiliğinden eşit bölünmemelidir.
Bu rehber yalnızca formülü değil, hesabın çevresindeki mühendislik kararlarını da açıklar. Geçerli rotor şartnamesinin, sözleşmenin, standardın güncel baskısının, risk değerlendirmesinin veya yetkili mühendislik onayının yerine geçmez.
ISO 21940-11 neyi kapsar?
ISO 21940-11:2016, rijit davranışlı rotorların balans işlemleri ve balanssızlık toleransları için prosedürler belirler. ISO'nun resmî kapsam açıklamasında izin verilen artık balanssızlığın büyüklüğü, gerekli düzeltme düzlemi sayısı, toleransın tolerans düzlemlerine dağıtılması ve balans süreci hatalarının dikkate alınması yer alır. Resmî kayıtta ayrıca Değişiklik 1:2022 listelenir.
“Rijit davranış” ifadesi önemlidir. Rotorun fiziksel olarak asla eğilmeyeceği anlamına gelmez. İlgili balans devir aralığında balanssızlığın, belirgin elastik şekil değiştirme modlarını hesaba katmadan yeterli biçimde düzeltilebilmesi anlamına gelir. Esnek davranışlı rotorlar için farklı bir mühendislik yolu gerekir; bu rotorların prosedürleri ve kalite kriterleri ISO 21940-12:2016 kapsamında ele alınır.
Standart, her ürün adına tek ve evrensel bir G sınıfı atayan katalog değildir. Gerekli sınıf; ürün standardından, OEM resminden, müşteri şartnamesinden, doğrulanmış işletme deneyiminden veya gerekçeli bir mühendislik değerlendirmesinden gelebilir. Sözleşme belirli bir ISO baskısını tanımlıyorsa, başka bir belge sessizce onun yerine geçirilmemeli; belirtilen baskı ve geçerli değişiklikleri kullanılmalıdır.
Birbirine karıştırılmaması gereken dört büyüklük
Balanssızlık miktarı U
Balanssızlık miktarı, balanssız kütle ile bu kütlenin merkezinin mil eksenine radyal uzaklığının çarpımıdır:
U = m_u × r
m_u gram, r milimetre cinsindeyse U g·mm olur. Balanssızlık bir vektördür; açı bilgisi olmayan bir miktar, eksiksiz bir düzeltme talimatı değildir.
Özgül artık balanssızlık e
Özgül artık balanssızlık, rotor üzerinde kalan balanssızlığı rotor kütlesiyle ilişkilendirir:
e = U / M
Bu değer, rotor kütle merkezinin eksene göre artık kaçıklığı olarak düşünülebilir. U g·mm ve rotor kütlesi M kg cinsindeyse e sayısal olarak µm cinsinden elde edilir.
G balans kalite sınıfı
G sınıfı, izin verilen özgül artık balanssızlığı açısal hızla ilişkilendirir:
G = e_per × ω
Burada G mm/s, e_per mm ve ω rad/s cinsindedir. Aynı kütle ve devirde daha düşük G değeri daha sıkı bir balans kalite şartını ifade eder. Ancak bu değer, balans makinesinin kendi “hassasiyet sınıfı” değildir.
Düzeltme kütlesi
Gerekli düzeltme kütlesi, kullanılabilen düzeltme yarıçapına bağlıdır:
m_c = U / r_c
Örneğin 240 g·mm, 80 mm yarıçapta 3 g ile temsil edilebilir. Aynı balanssızlık farklı kütle-yarıçap birleşimleriyle oluşturulabilir. İzin verilen delme derinliği, kaynaklı ağırlık, klips, vida veya malzeme kaldırma geometrisi ayrı bir imalat kararıdır.
Hesaplama adımları
Adım 1: bağlayıcı gereksinimi belirleyin
Sınıf seçmeden önce teknik resmi, ürün standardını, müşteri şartnamesini ve kabul planını kontrol edin. Geçerli baskıyı, rotor konfigürasyonunu, kütle esasını, işletme devri tanımını ve verilen toleransın toplam mı yoksa düzlem başına mı olduğunu kaydedin.
Adım 2: azami işletme devrini kullanın
G sınıfı hesabında n normalde şartın ilgili olduğu azami işletme devridir; yalnızca balans makinesindeki ölçüm devri değildir. Rotor daha düşük bir devirde balanslanabilir, fakat toleransı daha yüksek işletme devrine göre belirlenebilir. Bağlayıcı şartname başka bir referans devir tanımlıyorsa o şartname uygulanmalı ve kullanılan değer kayıt altına alınmalıdır.
Adım 3: açısal hızı hesaplayın
ω = 2πn / 60
Burada n dev/dak cinsindedir.
Adım 4: izin verilen özgül artık balanssızlığı hesaplayın
e_per = G / ω
Pratik birimlerle:
e_per [µm] = 9549 × G [mm/s] / n [dev/dak]
9549 katsayısı, 60 × 1000 / 2π birim dönüşümünün mühendislik kullanımına uygun yuvarlatılmış değeridir.
Adım 5: toplam izin verilen artık balanssızlığı bulun
U_per [g·mm] = e_per [µm] × M [kg]
Bu sonuç, tolerans düzlemlerine dağıtılmadan önce rotorun toplam izin verilen artık balanssızlık miktarıdır.
Adım 6: toleransı düzlemlere dağıtın
İki düzlemli bir rotor için her düzleme otomatik olarak U_per / 2 atanamaz. Dağıtım; rotor geometrisine, kütle dağılımına, yatak veya destek konumlarına ve seçilen tolerans düzlemlerine bağlıdır. Simetrik bir rotorda dağılım bazen eşite yakın olabilir, ancak bu sonuç varsayılmamalı, gösterilmelidir.
Adım 7: kabul yöntemini tanımlayın
Artık balanssızlığın nasıl doğrulanacağı, hangi bağlama ve aparatların kullanılacağı, tekrarlı çalıştırmaların nasıl değerlendirileceği ve ölçüm ile montaj hatalarının nasıl dikkate alınacağı belirtilmelidir. ISO 21940-14:2012, bu yazının inceleme tarihinde listelenen değişikliği ve devam eden revizyon durumu ile birlikte balans hatalarının değerlendirilmesini ele alır. Yeni bir sözleşmeye yazmadan önce güncel durumunu doğrulayın.
Hızlı referans: izin verilen özgül artık balanssızlık
Aşağıdaki değerler e_per = 9549 × G / n formülüyle hesaplanmıştır. Bunlar bir mühendislik hesap tablosudur; standart tablosunun kopyası değildir.
| G sınıfı | 750 dev/dak | 1.500 dev/dak | 3.000 dev/dak | 6.000 dev/dak | 12.000 dev/dak |
|---|---|---|---|---|---|
| G 16 | 203,7 µm | 101,9 µm | 50,9 µm | 25,5 µm | 12,7 µm |
| G 6,3 | 80,2 µm | 40,1 µm | 20,1 µm | 10,0 µm | 5,0 µm |
| G 2,5 | 31,8 µm | 15,9 µm | 8,0 µm | 4,0 µm | 2,0 µm |
| G 1 | 12,7 µm | 6,4 µm | 3,2 µm | 1,6 µm | 0,8 µm |
| G 0,4 | 5,1 µm | 2,5 µm | 1,3 µm | 0,6 µm | 0,3 µm |
Tablodaki değeri g·mm cinsinden toplam izin verilen artık balanssızlığa çevirmek için rotor kütlesiyle kilogram cinsinden çarpın. Seçilen yarıçaptaki eşdeğer düzeltme kütlesini öngörmek için bulunan g·mm değerini milimetre cinsinden yarıçapa bölün.
Örnek 1: endüstriyel fan çarkı
Onaylı gereksinimin G 6,3, rotor kütlesinin 80 kg ve azami işletme devrinin 1.500 dev/dak olduğunu varsayalım.
e_per = 9549 × 6,3 / 1500 = 40,1 µmU_per = 40,1 × 80 = 3208,5 g·mm- 250 mm düzeltme yarıçapında toplam vektör-eşdeğer düzeltme kütlesi
3208,5 / 250 = 12,83 golur.
12,83 g değeri, bu kütleyi rotorun herhangi bir yerine yerleştirme talimatı değildir. Gerçek düzeltmeyi ölçülen açı, izin verilen düzeltme yöntemi ve düzlemler arası dağıtım belirler.
Örnek 2: kompakt yüksek hızlı rotor
Onaylı gereksinim G 2,5, rotor kütlesi 4 kg ve azami işletme devri 9.000 dev/dak olsun.
e_per = 9549 × 2,5 / 9000 = 2,65 µmU_per = 2,65 × 4 = 10,61 g·mm- 45 mm yarıçapta toplam vektör-eşdeğer kütle
10,61 / 45 = 0,236 g, yani yaklaşık 236 mg olur.
Bu düzeyde aparat tekrarlanabilirliği, mil ve adaptör salgısı, kama kabulü, temizlik ve düzeltme yönteminin çözünürlüğü tolerans bütçesinin önemli bölümünü tüketebilir. Matematiksel olarak doğru bir sayı, prosesin bunu sürekli sağlayabildiğinin kanıtı değildir.
Örnek 3: orta hızlı çark
G 6,3, rotor kütlesi 12 kg ve azami işletme devri 3.000 dev/dak olsun.
e_per = 9549 × 6,3 / 3000 = 20,05 µmU_per = 20,05 × 12 = 240,6 g·mm- 80 mm yarıçapta toplam vektör-eşdeğer kütle
240,6 / 80 = 3,01 golur.
Rotor iki düzlemde balanslanacaksa mühendislik resmi veya dağıtım hesabı toplam toleransı iki tolerans düzlemi için ayrı sınırlara dönüştürmelidir.
G 6,3, G 2,5, G 1 veya başka bir sınıf nasıl seçilir?
Genel tablodan değil, ürün gereksiniminden başlayın
Yayımlanmış uygulama tabloları ilk görüşme için faydalıdır, ancak belirli bir rotorun kabul otoritesi değildir. Hofmann'ın izin verilen artık balanssızlık referansı, G 6,3, G 2,5, G 1 ve G 0,4 gibi sınıflarla yaygın biçimde ilişkilendirilen rotor gruplarını gösterir. Bu örnekleri yalnızca başlangıç yönlendirmesi olarak kullanın.
Komple montaj durumunu değerlendirin
Rotorun kama, kaplin yarısı, kasnak, fan kanatları, contalar, bağlantı elemanları, sıvı veya değiştirilebilir takım ile çalışıp çalışmayacağını belirleyin. Bir konfigürasyonda balanslanan parçanın başka bir konfigürasyonda monte edilmesi, hedef toleranstan daha büyük bir montaj durumu hatası oluşturabilir.
Devir aralığını ve işletme hassasiyetini dikkate alın
İzin verilen kaçıklık devir arttıkça azaldığı için daha yavaş bir rotordan G sınıfını kopyalamak yanlış sınır doğurabilir. Yatak yükleri, titreşim hassasiyeti, boşluklar, ürün kalitesi, gürültü, yorulma riski ve arıza sonuçları da değerlendirilmelidir.
“Mümkün olan en düşük G”yi satın alma stratejisi yapmayın
Daha sıkı bir sınıf otomatik olarak daha iyi mühendislik kararı değildir. Daha kararlı aparat, daha düşük salgı, daha küçük düzeltme adımları, daha fazla balans çalıştırması ve daha uzun kontrol süresi gerektirebilir. Uygulamanın gerçekten gerektirdiği sınıfı tanımlayın; sonra prosesin bunu ekonomik ve tekrarlanabilir biçimde sağlayıp doğrulayabildiğini gösterin.
G sınıfı, balans makinesi hassasiyet şartnamesi değildir
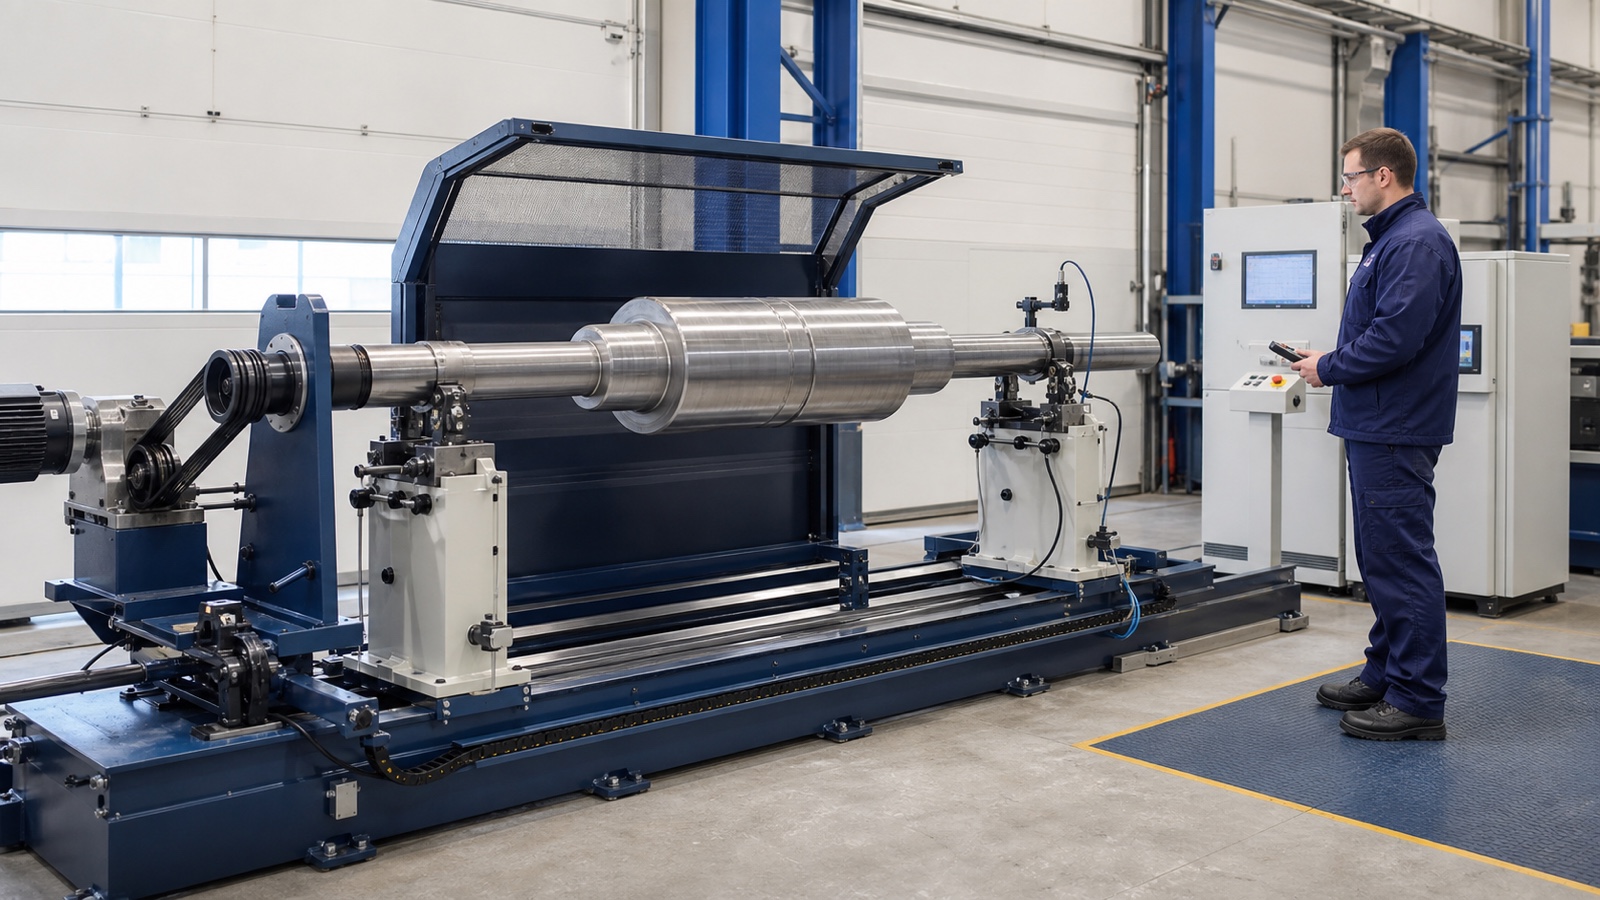
Rotor sınıfı, belirli bir işletme devrinde rotorun izin verilen artık durumunu tanımlar. Balans makinesinin kabiliyeti ise ayrı değerlendirilir: rotor aralığı, ölçüm prensibi, ulaşılabilir en küçük artık balanssızlık, balanssızlık azaltma performansı, düzlem ayrımı, aparatlar, kalibrasyon, tekrarlanabilirlik ve çalışma koşulları.
ISO 21940-21:2022, sert yataklı ve yumuşak yataklı balans makinelerinin değerlendirilmesini kapsar. Ekipman seçerken rotor toleransını gerçek bir kabul testiyle ilişkilendirin; yalnızca “makine G 2,5'i destekler” biçimindeki katalog ifadesine güvenmeyin.
Kabul için şu sorular yararlıdır:
- Makine gerekli artık balanssızlığı gerçek rotor ailesi veya temsilî bir test rotoru üzerinde gösterebiliyor mu?
- Gerekli sınır, makine-aparat ölçüm tabanının güvenli biçimde üzerinde mi?
- Kurulum yeterli düzlem ayrımı sağlıyor mu?
- Rotor, adaptör ve tahrik parçaları sökülüp yeniden takıldığında sonuç tekrarlanıyor mu?
- Düzeltme yöntemi, kalan tolerans bütçesinden daha küçük adımlar üretebiliyor mu?
- Rapor; rotor kimliğini, kurulumu, devri, birimleri, açıları, düzeltme öncesi/sonrası değerleri ve kabul sınırlarını koruyor mu?
Hofmann'ın güncel balanssızlık ölçüm sistemi açıklaması bu ayrımı gösteren bir örnektir: ölçüm sistemi izin verilen artık balanssızlığı hesaplayıp toleransla otomatik karşılaştırabilir; fakat sonucun geçerliliğini makine konfigürasyonu, kalibrasyon ve fiziksel proses belirler.
Yaygın hesap ve şartname hataları
İşletme devri yerine balans devrini kullanmak
Rotor bir devirde ölçülebilir, gereksinim başka bir devre göre tanımlanabilir. Her iki değeri ve rollerini açıkça kaydedin.
µm, g·mm ve düzeltme kütlesini karıştırmak
Özgül artık balanssızlık, toplam balanssızlık ve düzeltme kütlesi ilişkilidir fakat birbirinin yerine kullanılamaz. Her değerin yanında birimini yazın.
Toplam toleransı iki düzleme eşit bölmek
Eşit dağıtım evrensel kural değildir. Rotor geometrisini ve geçerli yöntemi kullanın.
Açıyı görmezden gelmek
Balanssızlık bir vektördür. Açı olmadan yalnızca miktar, düzeltmeyi tanımlamaz.
G sınıfını yalnızca tanıdık ürün adına göre seçmek
İki fan veya iki motor rotoru; kütle, devir, geometri, yatak hassasiyeti ve sözleşme şartları açısından farklı olabilir.
Hesaplanan sınırı kanıtlanmış kabiliyet saymak
Hesap hedefi tanımlar. Kabiliyet gerçek ölçüm zinciri, aparat ve düzeltme prosesiyle gösterilmelidir.
Sıfır balanssızlık istemek
Sıfır, savunulabilir üretim kabul şartı değildir. Ölçüm çözünürlüğü, malzeme adımları, salgı, montaj değişkenliği ve proses hataları sonlu ve doğrulanabilir bir tolerans gerektirir.
Teknik resim veya teklif talebinde bulunması gereken bilgiler
Tedarikçinin hem hesabı hem de kabulü yeniden üretebilmesi için şu bilgileri sağlayın:
- rotor adı, teknik resim numarası ve revizyonu;
- kütle ve boyut aralığı;
- azami işletme devri ve balans devri;
- gerekli G sınıfı veya açık düzlem toleransları;
- rijit ya da esnek davranış değerlendirmesi;
- komple balans konfigürasyonu ve kama kabulü;
- tolerans ve düzeltme düzlemlerinin konumları;
- izin verilen düzeltme yöntemleri, yarıçaplar ve malzeme sınırları;
- biliniyorsa başlangıç balanssızlık zarfı;
- gerekli rapor, izlenebilirlik ve tekrarlanabilirlik testi;
- uygulanıyorsa güvenlik, koruyucu muhafaza ve aşırı hız şartları;
- bağlayıcı standart, baskı, değişiklik ve müşteri istisnaları.
Bu bilgiler, üretim görevi için yumuşak yataklı veya sert yataklı balans makinesinin daha uygun olup olmadığını da belirler. Kurulu bir makinedeki titreşim araştırılıyorsa önce sistematik titreşim teşhisi ile balanssızlığı diğer arıza mekanizmalarından ayırın.
Sık sorulan sorular
İzin verilen artık balanssızlık nedir?
Belirlenmiş koşullarda balans işleminden sonra tanımlı bir tolerans düzleminde kabul edilen en yüksek artık balanssızlık miktarıdır. Birim, düzlem dağıtımı ve doğrulama yöntemiyle birlikte belirtilmelidir.
İzin verilen artık balanssızlık nasıl hesaplanır?
Rijit davranışlı rotor için önce e_per [µm] = 9549 × G / n, ardından U_per [g·mm] = e_per × M hesaplanır. Sınıfın, devrin, kütle esasının ve düzlem dağıtımının bağlayıcı şartnameyle uyumlu olduğu doğrulanmalıdır.
G 2,5 her zaman G 6,3'ten daha mı iyidir?
Hayır. Aynı kütle ve devirde G 2,5 daha sıkı bir sınırdır; ancak daha sıkı olmak her zaman doğru olmak değildir. Ürünün, işletme koşullarının ve bağlayıcı belgenin gerekçelendirdiği sınıf kullanılmalıdır.
G 2,5, 2,5 g·mm anlamına mı gelir?
Hayır. G, mm/s cinsinden bir balans kalite sınıfıdır. İzin verilen g·mm değeri rotor kütlesine ve işletme devrine bağlıdır.
U_per toplam mı, düzlem başına mı bir değerdir?
Hesap önce toplam izin verilen artık balanssızlık miktarını verir. İki düzlemli rotor için bu değer geçerli yönteme göre tolerans düzlemlerine dağıtılır; 50/50 bölme otomatik kabul edilemez.
Rotor sıfıra kadar balanslanabilir mi?
Doğrulanabilir bir üretim şartı olarak hayır. Sonlu bir tolerans ve tekrarlanabilir doğrulama yöntemi gerekir.
Eğitimli operatör bu hesabı yapabilir mi?
Eğitimli bir teknisyen onaylı hesap formunu ve ölçüm prosedürünü uygulayabilir. Sınıf seçimi, düzlem dağıtımı, uygulanabilirlik kararı ve sapma onayı; şirketin mühendislik ve kalite sistemi içinde yetkili, yetkin bir uzman gerektirir.
Bu hesap hangi durumlarda doğrudan uygulanmaz?
Esnek rotor davranışını, rezonanslı çalışma koşullarını, montaj durumu değişikliklerini veya özel ürün şartlarını tek başına çözmez. Bu durumlar geçerli rotor standardı ve projeye özel mühendislik değerlendirmesi gerektirir.
Toleranstan doğrulanabilir balans prosesine
Yararlı çıktı yalnızca bir G sınıfı değildir. Kontrollü zincir; gereksinim, rotor konfigürasyonu, hesap, düzlem dağıtımı, makine kurulumu, düzeltme yöntemi, tekrarlanabilir ölçüm ve izlenebilir kabul raporundan oluşur.
JAZARION bu mühendislik tanımını balans makinesi mimarileri, yapılandırılabilir balans makinesi oluşturucu ve küresel mühendislik-üretim ağıyla birleştirir. Gerçek bir rotor ailesini inceletmek için kütle, ölçüler, devir aralığı, teknik resim, hedef sınıf ve üretim bağlamını JAZARION mühendislik incelemesine gönderin.
Kaynaklar ve inceleme durumu
Teknik kayıtlar 12 Eylül 2026 tarihinde kontrol edilmiştir. Standartlar revize edilebilir; uygulamadan önce sözleşmedeki baskıyı doğrulayın.
- ISO 21940-11:2016 — rijit davranışlı rotorlar için prosedürler ve toleranslar
- ISO 21940-11:2016/Amd 1:2022
- ISO 21940-12:2016 — esnek davranışlı rotorlar için prosedürler ve toleranslar
- ISO 21940-14:2012 — balans hatalarının değerlendirilmesi
- ISO 21940-21:2022 — balans makinelerinin açıklanması ve değerlendirilmesi
- Hofmann — izin verilen artık balanssızlık referansı
- Hofmann — balanssızlık ölçüm ve analiz sistemleri